Massachusetts Teknoloji Enstitüsü (MIT) araştırmacıları, robotların çevrelerindeki nesneleri yanlış tanıdıklarında bu hataları fark etmelerini ve hafızalarındaki yanlış bilgileri düzeltmelerini sağlayan yeni bir yapay zekâ sistemi geliştirdi. UQ-DAAAM adı verilen teknoloji, robotların gördükleri nesneler hakkındaki belirsizlikleri yaklaşık %92 oranında gidermeyi başarırken, nesne tanımlama doğruluğunu mevcut ileri yöntemlere kıyasla %5 artırdı. Araştırma, gelecekte evlerde, hastanelerde, fabrikalarda ve insanlarla ortak çalışma alanlarında görev yapacak robotların daha güvenilir hâle gelmesi açısından önemli bir gelişme olarak değerlendiriliyor.
Yapay zekâ teknolojileri hızla gelişirken, robotların günlük yaşamda daha fazla görev üstlenebilmesi için çözülmesi gereken önemli sorunlardan biri de hafızalarındaki bilgilerin güvenilirliği.
Bir robot çevresindeki nesneleri kameraları aracılığıyla tanıyabiliyor, bunların konumlarını kaydedebiliyor ve daha sonra ihtiyaç duyduğunda bu bilgileri kullanabiliyor. Ancak nesnelerin yanlış tanımlanması, robotun sonraki görevlerinde ciddi hatalara yol açabiliyor.
ABD’deki Massachusetts Teknoloji Enstitüsü (MIT) araştırmacıları, robotların bu tür hataları belirleyip düzeltebilmesini sağlayan yeni bir sistem geliştirdi.
MIT News tarafından 5 Kasım 2026 tarihinde duyurulan araştırma, robotların yalnızca çevrelerini algılamalarını değil, kendi algılarının ne kadar güvenilir olduğunu da değerlendirmelerini mümkün kılmayı hedefliyor.
Araştırmacıların geliştirdiği UQ-DAAAM sistemi, robotların geçmişte gördükleri nesnelere ilişkin hafıza kayıtlarını inceleyerek şüpheli bilgileri tespit ediyor, farklı açılardan elde edilen görüntülerle karşılaştırıyor ve daha doğru açıklamalar oluşturuyor.
Bir Robotun Yanlış Hatırlaması Neden Tehlikeli Olabilir?
MIT araştırmacıları, geliştirdikleri sistemin önemini açıklamak için acil bir sağlık müdahalesi örneği veriyor.
Gelecekte bir hastanede veya başka bir binada çalışan robot asistandan, koridorun sonunda duvara monte edilmiş bir defibrilatörü getirmesi istenebilir.
Ancak robot bu cihazı daha önce gördüğünde yanlışlıkla yangın söndürücü olarak tanımlamış ve hafızasına bu şekilde kaydetmiş olabilir.
Böyle bir durumda robot, kendisinden istenen hayat kurtarıcı cihazın nerede olduğunu belirlemekte başarısız olabilir.
Sorun yalnızca robotun nesneyi yanlış görmesi değil, yanlış bilgiyi doğru kabul ederek hafızasında saklamasıdır.
Üstelik robot bu hatalı kaydı daha sonra farklı görevlerde de kullanabilir.
MIT’nin geliştirdiği sistem, robotun hafızasındaki bu tür güvenilir olmayan kayıtları belirleyerek yeni gözlemlerle düzeltmesini sağlıyor.
Böylece robotların fiziksel dünyada gerçekleştirdiği görevlerde yanlış bilgiye dayanarak hareket etme riskinin azaltılması amaçlanıyor.
Robotların Kendi Bilgilerinden Şüphe Etmesini Sağlayan Sistem
MIT araştırmacılarının geliştirdiği teknoloji, UQ-DAAAM olarak adlandırılıyor.
Sistemin İngilizce açılımı, “Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment” şeklinde.
Bu ifade, Türkçede yaklaşık olarak “Herhangi Bir Şeyi, Herhangi Bir Yerde ve Herhangi Bir Anda Tanımlamak İçin Belirsizlik Ölçümü” anlamına geliyor.
Sistemin temelinde, robotun bir nesne hakkında oluşturduğu açıklamanın ne kadar güvenilir olduğunu değerlendirmesi bulunuyor.
Örneğin robot, uzaktan gördüğü bir nesneyi belirli bir hayvan olarak tanımlamış olabilir. Ancak görüntünün bulanık olması, nesnenin yalnızca bir bölümünün görünmesi veya ışık koşullarının yetersizliği nedeniyle bu açıklama yanlış olabilir.
UQ-DAAAM, robotun hafızasındaki açıklamayı sorguluyor.
Sistem, robotun aynı nesneyi farklı zamanlarda ve farklı açılardan gördüğü görüntülerden elde edilen açıklamaları karşılaştırıyor.
Eğer açıklamalar arasında önemli tutarsızlıklar bulunuyorsa veya yapay zekâ modeli kendi tahmininden yeterince emin değilse, sistem bu kaydı yeniden değerlendiriyor.
Daha güvenilir görüntüler seçilerek nesnenin yeni bir açıklaması oluşturuluyor ve robotun hafızasındaki önceki bilgi düzeltiliyor.
Çatıda Gördüğü Bacayı Sincap Sanan Robot
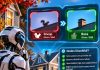
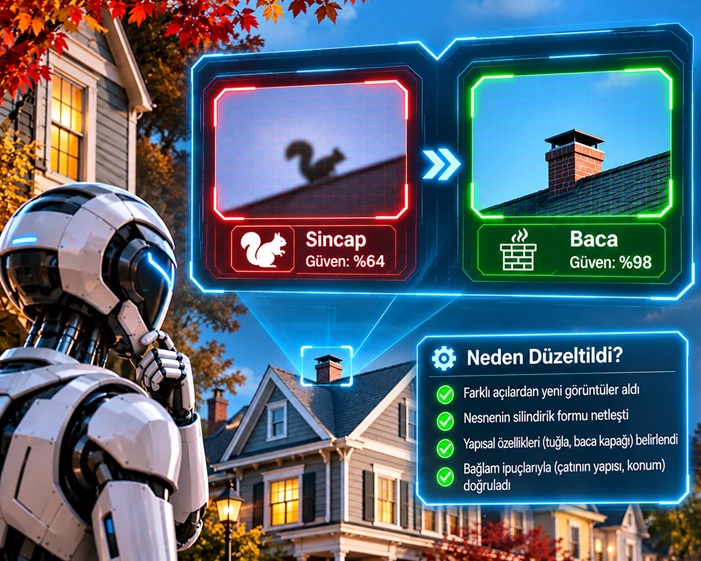
Araştırmanın dikkat çekici örneklerinden biri, robotun bir binanın çatısında gördüğü nesneyi yanlış tanımlaması.
Robot, uzaktan ve sınırlı bir açıdan gördüğü koyu renkli bir nesneyi başlangıçta doğru biçimde tanımlayamıyor.
Ardından bu nesneyi çatıda duran bir sincap olarak yorumluyor.
Oysa nesne gerçekte bir baca.
Robot hareket etmeye devam ettikçe aynı nesneyi farklı açılardan yeniden görüntülüyor. Yeni görüntülerde bacanın silindirik yapısı ve diğer fiziksel özellikleri daha belirgin hâle geliyor.
UQ-DAAAM sistemi, önceki açıklamalarla yeni görüntülerden elde edilen bilgileri karşılaştırarak başlangıçtaki hatayı belirliyor.
Sonuçta robot, nesnenin bir sincap değil, koyu gri renkli silindirik bir baca olduğunu daha doğru biçimde tanımlayabiliyor.
Bu örnek, robotların çevrelerini tek bir görüntüye dayanarak değerlendirmesinin neden yetersiz kalabileceğini gösteriyor.
İnsanlar da bazen uzaktan gördükleri nesneleri yanlış tanıyabiliyor. Ancak nesneye yaklaştıklarında veya farklı bir açıdan baktıklarında ilk değerlendirmelerini değiştirebiliyorlar.
MIT’nin geliştirdiği sistem, benzer bir düzeltme sürecini robotların yapay zekâ destekli hafızalarına uyguluyor.
Sistem Nasıl Çalışıyor?
UQ-DAAAM, MIT araştırmacılarının daha önce geliştirdiği DAAAM adlı robot hafıza sistemi üzerine inşa edildi.
DAAAM, görüntü ve dil bilgilerini birlikte işleyebilen bir yapay zekâ modeli kullanıyor.
Görsel-dil modeli (Vision-Language Model – VLM) olarak adlandırılan bu sistem, robotun kameralarından elde edilen görüntüleri inceleyerek nesneler hakkında ayrıntılı metinsel açıklamalar oluşturuyor.
Robot daha sonra bu açıklamaları çevresinin üç boyutlu haritasıyla ilişkilendirerek hafızasında saklıyor.
Böylece geçmişte gördüğü nesnelerin ne olduğu, nerede bulunduğu ve ne zaman gözlemlendiği gibi soruları yanıtlayabiliyor.
Ancak önceki sistemde önemli bir eksiklik bulunuyordu: Robot bir nesneyi yanlış tanımladığında, hatalı açıklama hafızasında kalabiliyordu.
Yeni geliştirilen UQ-DAAAM, bu sorunu çözmek için belirsizlik ölçümü yöntemini kullanıyor.
Sistem iki temel bilgiyi birlikte değerlendiriyor.
Birincisi, görsel-dil modelinin oluşturduğu açıklamadan ne kadar emin olduğu.
İkincisi ise aynı nesnenin farklı açılardan elde edilen görüntülerine ilişkin açıklamaların birbiriyle ne kadar tutarlı olduğu.
Bu iki değerlendirme birleştirilerek nesnenin tanımlanmasına ilişkin belirsizlik düzeyi hesaplanıyor.
Belirsizlik belirlenen eşiğin üzerine çıktığında sistem, açıklamanın düzeltilmesi gerektiğine karar veriyor.
Robot Her Görüntüyü Yeniden İncelemek Zorunda Kalmıyor
MIT araştırmacılarının çözmek zorunda kaldığı önemli sorunlardan biri de hesaplama maliyetiydi.
Hareket hâlindeki bir robot sürekli olarak çevresinin görüntülerini topluyor. Bu görüntülerin tamamını güçlü yapay zekâ modelleriyle yeniden analiz etmek, yüksek işlem gücü ve zaman gerektirebilir.
Özellikle gerçek zamanlı çalışan robotlarda bu tür gecikmeler önemli bir sorun oluşturabilir.
Araştırmacılar bu nedenle hangi görüntülerin robotun belirsizliğini azaltmak açısından daha yararlı olacağını belirleyen özel bir seçim yöntemi geliştirdi.
Sezgisel bir karar kuralına dayanan bu yöntem, aynı nesnenin farklı açılardan kaydedilmiş görüntüleri arasından en yararlı olanları seçiyor.
Üstelik araştırmacılar, bu seçimin görsel-dil modelini yeniden çalıştırmadan yapılabileceğini matematiksel olarak gösterdi.
Böylece robotun hafızasını düzeltme sürecinin hesaplama yükü önemli ölçüde azaltıldı.
Araştırmanın kıdemli yazarı Luca Carlone, temel mühendislik sorunlarından birinin belirsizlik ölçümünü hareket hâlindeki bir robot üzerinde saniyenin küçük bir bölümünde çalışabilecek kadar hızlı hâle getirmek olduğunu belirtiyor.
Yapay Zekâ Eski ve Yeni Bilgileri Birleştiriyor
Sistem, hangi görüntülerin daha güvenilir olduğunu belirledikten sonra bir büyük dil modelinden (Large Language Model – LLM) yararlanıyor.
Büyük dil modeli, aynı nesne hakkında farklı zamanlarda oluşturulan açıklamaları bir araya getirerek daha doğru ve tutarlı bir tanım oluşturuyor.
Ancak bütün açıklamalara eşit ağırlık verilmiyor.
Yeni elde edilen ve daha az belirsizlik içeren açıklamalar, önceki kayıtlara göre daha fazla önem taşıyor.
Örneğin robot bir nesneyi ilk gördüğünde uzakta olduğu için yanlış tanımlamışsa, daha sonra yakından ve daha açık biçimde gördüğü görüntüye dayanan açıklama öncelikli kabul ediliyor.
Bu yaklaşım sayesinde robot, geçmişte oluşturduğu hatalı bir kayda bağlı kalmak yerine yeni kanıtları dikkate alarak hafızasını güncelleyebiliyor.
Sistemin en önemli özelliklerinden biri, bu düzeltme işleminin robot çevresinde hareket etmeye devam ederken gerçekleştirilebilmesi.
Deneylerde Belirsizliklerin Yaklaşık %92’si Giderildi
MIT araştırmacılarının açıkladığı deney sonuçları, yeni sistemin nesne tanımlama konusunda önemli iyileştirmeler sağlayabildiğini gösteriyor.
Araştırmaya göre UQ-DAAAM, robotun çevresindeki nesnelerle ilgili belirsizliklerin yaklaşık %92’sini giderebildi.
Üstelik bunun için her nesne başına ortalama yalnızca iki ek açıklama kullanılması yeterli oldu.
Sistem ayrıca nesne açıklamalarının doğruluğunu, karşılaştırılan mevcut ileri yöntemlere göre %5 artırdı.
Araştırmacılar, robotların nesnelerin ne olduğu, nerede görüldüğü ve en son ne zaman gözlemlendiğiyle ilgili sorulara verdikleri yanıtların da karşılaştırma yöntemlerinden daha doğru olduğunu belirledi.
Bu sonuçlar, robotların yalnızca nesneleri daha iyi tanımasını değil, geçmiş gözlemlerine ilişkin bilgileri daha güvenilir biçimde kullanmasını da sağlayabilecek bir gelişmeye işaret ediyor.
Bununla birlikte %92’lik sonuç, robotların bütün hatalarını düzelttiği veya her durumda %92 doğrulukla çalıştığı anlamına gelmiyor. Bu oran, araştırmada incelenen nesne açıklamalarındaki belirsizliklerin giderilmesine ilişkin.
Benzer biçimde %5’lik iyileşme de robotların bütün görevlerdeki genel başarı oranını değil, nesne açıklamalarının doğruluğunda ölçülen artışı ifade ediyor.
MIT / Carlone: Robotların Bilmediklerini Bilmeleri Gerekiyor
Araştırmanın kıdemli yazarı, MIT Havacılık ve Uzay Bilimleri Bölümü Öğretim Üyesi Doç. Dr. Luca Carlone, fiziksel dünyada çalışan yapay zekâ sistemlerinin güvenilirliğine ilişkin önemli bir noktaya dikkat çekiyor.
Carlone’a göre bir sohbet robotunun zaman zaman yanlış yanıt verebileceğine ilişkin uyarıda bulunması ile fiziksel ortamda görev yapan bir robotun hata yapması arasında önemli bir fark bulunuyor.
Bir sohbet robotunun yanlış bilgisi kullanıcı tarafından sorgulanabilirken, fiziksel bir robotun yanlış nesneyi seçmesi veya yanlış konuma gitmesi gerçek dünyada doğrudan sonuçlar doğurabilir.
Bu nedenle fiziksel yapay zekâ sistemlerinde belirsizliklerin yalnızca kabul edilmesi değil, ölçülmesi ve mümkün olduğunca azaltılması gerekiyor.
Carlone, robotların güvenli biçimde kullanılabilmesi için kendi bilgilerinin sınırlarını değerlendirebilmesinin temel bir gereklilik hâline geleceğini vurguluyor.
Bu yaklaşım, yapay zekâ araştırmalarında giderek önem kazanan güvenilirlik ve belirsizlik farkındalığı kavramlarıyla da örtüşüyor.
Ev Robotlarından Fabrikalara Kadar Geniş Kullanım Alanı
MIT’nin geliştirdiği sistemin gelecekte farklı robot türlerine uygulanabilmesi hedefleniyor.
Bunlardan biri, evlerde insanlara yardımcı olmak amacıyla geliştirilen robotlar.
Örneğin bir ev robotundan yemek masasını toplaması istendiğinde, tabakları, bardakları, çatal bıçakları ve diğer nesneleri doğru tanıması gerekiyor.
Robotun daha önce yanlış tanımladığı bir nesneyi hafızasında düzeltmesi, sonraki görevlerinde daha doğru kararlar vermesine yardımcı olabilir.
Benzer bir ihtiyaç fabrikalarda da bulunuyor.
İnsanlarla birlikte çalışan endüstriyel robotların farklı parçaları, aletleri ve çalışma alanlarını doğru tanıması büyük önem taşıyor.
Bir robotun montaj sırasında kullanacağı parçayı yanlış tanımlaması, üretim sürecinde aksamalara veya güvenlik sorunlarına yol açabilir.
Daha güvenilir hafıza sistemleri, robotların bu tür ortamlarda gerçekleştirdiği çok aşamalı görevlerin desteklenmesine katkıda bulunabilir.
Ancak bu kullanım alanları, araştırmanın gelecekteki potansiyel uygulamaları arasında yer alıyor. MIT’nin yayımladığı sonuçlar, sistemin söz konusu bütün ortamlarda kullanıma hazır olduğunu göstermiyor.
Robotlar Yanlış Hatırladıkları Yerlere Yeniden Gidebilir
MIT araştırmacıları, çalışmalarının bir sonraki aşamasında robotların belirsizliklerini azaltmak için çevrelerini daha aktif biçimde incelemelerini sağlamayı hedefliyor.
Mevcut sistem, robotun hareket ederken topladığı görüntülerden yararlanarak hafızasındaki bilgileri düzeltiyor.
Gelecekte ise robotun belirli bir nesne veya bölge hakkında yeterince emin olmadığını fark ederek o bölgeye yeniden gitmesi mümkün olabilir.
Örneğin robot, bir odadaki nesnenin ne olduğunu kesin olarak belirleyemediğinde, daha iyi bir görüntü elde etmek için konumunu değiştirebilir veya nesneye yaklaşabilir.
Bu yaklaşım, robotların yalnızca mevcut bilgileri değerlendirmesinin ötesine geçerek yeni bilgi toplamak amacıyla hareket etmesini sağlayabilir.
Araştırmacılar ayrıca yöntemi hareketli robot kolları gibi farklı robot sistemlerine uygulamayı ve robotların çevrelerinde gelecekte meydana gelebilecek değişiklikleri tahmin eden sistemlerde belirsizlik ölçümünü kullanmayı planlıyor.
Araştırma NeurIPS Konferansında Sunulacak
MIT’nin geliştirdiği UQ-DAAAM sistemine ilişkin araştırma, “Remember with Confidence: Uncertainty Quantification for Spatio-temporal Memory with Probabilistic Guarantees” başlıklı bilimsel makalede ele alınıyor.
Çalışmanın başlıca araştırmacıları arasında MIT lisansüstü öğrencileri Harry Zhang ve Nicolas Gorlo bulunuyor.
Araştırmanın kıdemli yazarı ise MIT Havacılık ve Uzay Bilimleri Bölümünden Luca Carlone.
Çalışmanın, yapay zekâ ve makine öğrenmesi alanının önde gelen bilimsel etkinliklerinden Conference on Neural Information Processing Systems (NeurIPS) kapsamında sunulması planlanıyor.
Araştırma, ABD Kara Kuvvetleri Araştırma Laboratuvarı ve ABD Deniz Araştırmaları Ofisinin kısmi desteğiyle gerçekleştirildi.
Yapay Zekâda Yeni Hedef: Yalnızca Bilmek Değil, Yanıldığını da Anlamak
MIT’nin geliştirdiği yeni hafıza sistemi, robotik araştırmalarında önemli bir yaklaşım değişikliğine işaret ediyor.
Bugüne kadar robotların çevrelerini daha iyi görmesi, nesneleri daha hızlı tanıması ve karmaşık görevleri yerine getirmesi üzerine yoğun çalışmalar yürütüldü.
Ancak fiziksel dünyada güvenilir biçimde çalışabilen robotların yalnızca bilgi toplaması yeterli değil.
Bu bilgilerin ne kadar doğru olduğunu değerlendirebilmeleri, yeni kanıtlarla karşılaştıklarında önceki değerlendirmelerini değiştirebilmeleri ve belirsizlikleri azaltmak için yeni gözlemler yapabilmeleri de gerekiyor.
MIT araştırmacılarının UQ-DAAAM sistemi, bu yeteneklerin geliştirilmesi açısından önemli bir adım oluşturuyor.
Özellikle robotların insanlarla aynı ortamlarda çalışacağı gelecekte, yanlış nesne tanımlamalarının ve hatalı hafıza kayıtlarının azaltılması güvenlik açısından kritik önem taşıyabilir.
Araştırmanın sonuçları, robotların bütün hatalarını ortadan kaldıran bir teknoloji geliştirildiği anlamına gelmiyor. Bununla birlikte robotların hafızalarındaki güvenilir olmayan bilgileri belirleyerek düzeltebilmesi, daha gelişmiş fiziksel yapay zekâ sistemlerinin oluşturulmasına katkı sağlayabilir.
MIT’nin araştırmasının ortaya koyduğu temel düşünce şu: Geleceğin güvenilir robotları, yalnızca gördüklerini hatırlayan değil, hatırladıklarından ne kadar emin olduklarını değerlendirebilen ve gerektiğinde kendi hafızalarını düzeltebilen sistemler olacak.