Cornell Üniversitesi öncülüğündeki dört yıllık araştırma, meyve bahçelerindeki emek yoğun işleri yapabilecek robotlar geliştirmeyi hedefliyor. ABD Tarım Bakanlığı tarafından desteklenen projede, teknolojinin tarlada çalışması kadar üreticiler için ekonomik olması da önem taşıyor.
Meyve yetiştiriciliğinde otomasyonun sınırlarını genişletmeyi amaçlayan yeni bir araştırma, Cornell Üniversitesi liderliğinde başlatıldı. ABD Tarım Bakanlığı’nın Specialty Crop Research Initiative programından sağlanan dört yıllık, 7,5 milyon dolarlık hibe, Cornell’in Biyolojik ve Çevresel Mühendislik Bölümünde bir Meyve Bahçesi Robotik Mükemmeliyet Merkezi kurulmasını destekleyecek.
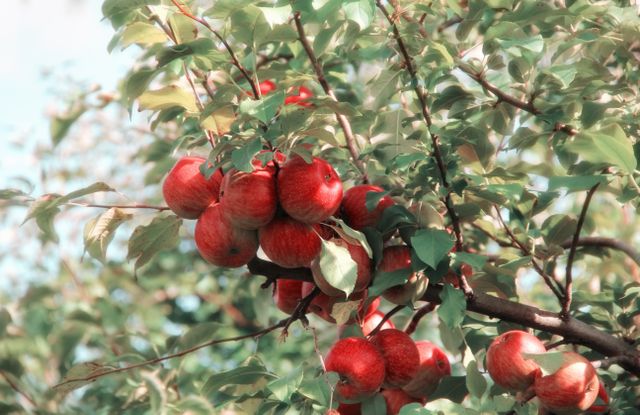
Projeyi Cornell’den Manoj Karkee, Washington State Üniversitesi’nden meyve yetiştiriciliği profesörü Matthew Whiting ile birlikte yönetiyor. Geliştirilmesi hedeflenen robotların görevleri arasında çiçeklerin tozlaşmasına yardımcı olmak, genç meyveleri seyreltmek, elma hasadı yapmak ve sıra aralarındaki yabancı otlarla mücadele etmek bulunuyor.
Üreticinin sorusu: Robot, yatırımının karşılığını verecek mi?
Projenin çıkış noktalarından biri, meyve bahçelerinde artan işçilik maliyetleri. Cornell’in haberinde görüşlerine yer verilen Washington Fruit and Produce şirketinin teknoloji direktörü Gilbert Plath, kendi işletmelerinde işçiliğin toplam maliyetlerdeki payının yaklaşık 15 yıl önce yüzde 45 düzeyindeyken bugün yüzde 60’ı aştığını belirtiyor.
Bu oranlar ABD’deki bütün üreticilerin ortalaması değil, projeye katılan işletmenin deneyimini yansıtıyor. Ancak araştırmanın neden yalnızca robot geliştirmeye değil, teknolojinin ekonomik uygulanabilirliğine de odaklandığını açıklıyor.
Proje ortağı Fresh Fruit Robotics’in yöneticisi Avi Kahani’ye göre pahalı bir makinenin yalnızca hasat döneminde kullanılması, yatırımın geri dönüşünü zorlaştırabiliyor. Yılın farklı dönemlerinde farklı işler yapabilen sistemler ise üretici için daha kullanışlı olabilir.
Bir elmayı görmek ile güvenle toplamak farklı sorunlar
Meyve bahçelerinde robot geliştirmek, yalnızca bir görüntüde elmayı tespit etmekten ibaret değil. Robotun meyveye ulaşması, uygun hareketi gerçekleştirmesi ve ürüne zarar vermemesi gerekiyor.
ABD Tarım Bakanlığı Tarımsal Araştırma Servisinin yayımladığı, Manoj Karkee’nin de yazarları arasında bulunduğu bir bilimsel çalışma özeti, bahçe robotlarının geliştirilmesini sınırlı işgücü bulunabilirliği ve yükselen işçilik maliyetleriyle ilişkilendiriyor. Budama, seyreltme, ilaçlama ve hasat, robotik uygulamaların başlıca çalışma alanları arasında gösteriliyor.
Bu çerçeve, Cornell’in yeni girişiminin uzun süredir üzerinde çalışılan bir mühendislik sorununa dayandığını ortaya koyuyor.
Seyreltme neden önemli?
Robotların üstlenmesi planlanan işlerden biri, ağaçtaki fazla genç meyvelerin erken gelişme döneminde seçilerek uzaklaştırılması.
Cornell’in ayrıca yürüttüğü yumuşak robot kollu seyreltme çalışmasına göre bu işlem, kalan meyvelerin istenen büyüklük ve kalite özelliklerine ulaşmasını desteklemek için yapılıyor. Renk ve şeker içeriği de hedeflenen kalite unsurları arasında bulunuyor. İşlem büyük ölçüde elle gerçekleştirildiğinden yoğun emek ve maliyet gerektiriyor.
Bu ayrı geliştirme çalışmasında araştırmacılar; makine görüşünü, yumuşak bir robot kolu ve hassas kesme aracını birleştiriyor. Amaç, uzaklaştırılacak genç meyveyi belirlemek ve ağaca mümkün olduğunca az zarar vererek seçici işlem yapmak.
İç mekândaki prototipten gerçek bahçeye geçiş
Cornell’in seyreltme projesinde, genç meyvelerin konumunu bulabilen, saplarına doğru hareket edebilen ve seçici uzaklaştırma yapabilen çalışan bir iç mekân prototipi geliştirildiği bildiriliyor.
Ancak kontrollü ortamda başarı, ticari bahçede aynı performansın elde edildiği anlamına gelmiyor. Araştırmacıların sıraladığı saha güçlükleri arasında şunlar bulunuyor:
- Rüzgârın oluşturduğu hareket.
- Gün boyunca değişen güneş ışığı.
- Yoğun yaprak örtüsü.
- Yaprakların veya dalların arkasında kalan meyveler.
Üstelik genç meyve seyreltmesi için her ilkbaharda yaklaşık üç haftalık biyolojik bir zaman aralığı bulunuyor. Bu nedenle saha testlerinin yalnızca teknik olarak hazırlanması değil, doğru zamanda gerçekleştirilmesi de gerekiyor.
Bahçenin yapısı da robotun başarısını etkiliyor
Robotik tarımda ilerleme, yalnızca daha güçlü yazılım veya daha gelişmiş mekanik kollarla sağlanmıyor. Ağaçların ve bahçenin nasıl düzenlendiği de otomasyonun uygulanabilirliğini etkileyebiliyor.
Journal of Field Robotics dergisinde yayımlanan, elma ve armut yetiştiriciliğindeki otomasyon çalışmalarını inceleyen 2021 tarihli bir derleme, ağaç yapılarının sadeleştirilmesini ve bahçelerin robotların çalışmasına uygun hâle getirilmesini olası çözüm yollarından biri olarak değerlendiriyor.
Aynı çalışma, tek bir platformun farklı görevleri üstlenmesinin kullanım süresini ve ekonomik uygulanabilirliği artırabileceğine de dikkat çekiyor. Bu, mevcut sistemlerin tamamının bugün bu yeteneğe sahip olduğu anlamına gelmiyor; çok amaçlı tasarımın neden araştırıldığını açıklıyor.
Tam otomasyonun yanında insanla birlikte çalışan sistemler de var
Meyve yetiştiriciliğinde robotik çözümler, işçinin yerini tamamen alan makinelerle sınırlı değil. İnsanların toplama işini sürdürdüğü, robotik platformların ise çalışma konumunu ve hareket hızını düzenlediği modeller de araştırılıyor.
Kaliforniya Üniversitesi Davis’in bir proje açıklamasında, dar ve yaklaşık iki boyutlu ağaç taçlarının oluşturduğu “meyve duvarlarının” hasadı kolaylaştırabildiği belirtiliyor. Bununla birlikte yüksek maliyet ve yeterli verim artışının sağlanamaması, yardımcı hasat platformlarının benimsenmesini sınırlayan etkenler arasında gösteriliyor.
Bu alandaki ayrı bir araştırmada, işçilerin dikey konumu ile platform hızının birlikte optimize edildiği insan-robot iş birliği modeli saha deneylerinde karşılaştırıldı. Computers and Electronics in Agriculture dergisinde 2024’te yayımlanan çalışma, tam iş birliği modunun deney koşullarında yüzde 25’e kadar daha hızlı olduğunu bildirdi.
Bu sonuç Cornell’in yeni projesinin performansı değil; bahçe otomasyonunda farklı çözüm yollarının araştırıldığına ilişkin ayrı bir örnek.
Daha geniş hedef: Tarımın farklı aşamalarını otomatikleştirmek
ABD Tarım Bakanlığı Ulusal Gıda ve Tarım Enstitüsü NIFA, meyve, sebze, sert kabuklu meyveler ve fidanlık bitkilerini kapsayan özel ürün sektöründe otomasyonun; işgücü sıkıntısı, küresel rekabet, kalite beklentileri ve çevresel sürdürülebilirlik gibi sorunlara yanıt verebileceğini belirtiyor.
Kurumun Şubat 2026 tarihli açıklaması, doğru tasarlanan otomasyonun yetiştirme, hasat ve işleme aşamalarında verimliliği destekleyebileceğini vurguluyor. Dolayısıyla Cornell’in girişimi, tarımsal üretimin farklı adımlarını sensörler, yapay zekâ ve robotlarla geliştirmeyi amaçlayan daha geniş bir araştırma alanının parçası.
Cornell’in duyurduğu dört yıllık çalışma bir araştırma ve geliştirme projesi. Haberde robotların ticari satış tarihi, birim fiyatı veya doğrulanmış maliyet tasarrufu açıklanmıyor. Üreticilerin günlük kullanımına geçişte belirleyici olacak soru ise açık: Sistemler gerçek bahçelerde güvenilir biçimde çalışabilecek ve işletmelerin karşılayabileceği bir maliyetle sunulabilecek mi?